
 取消


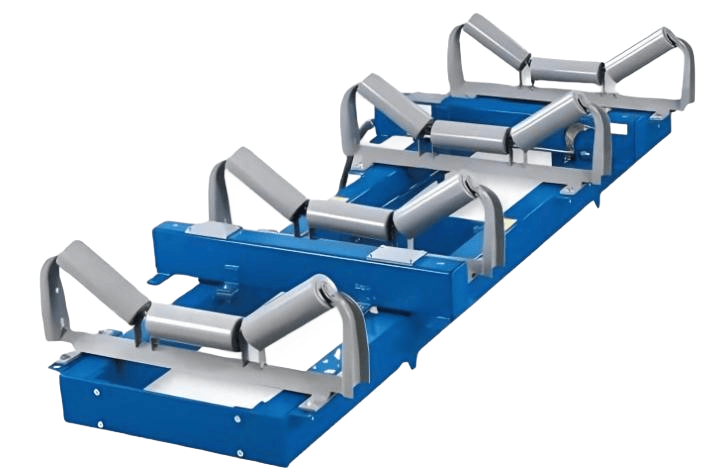
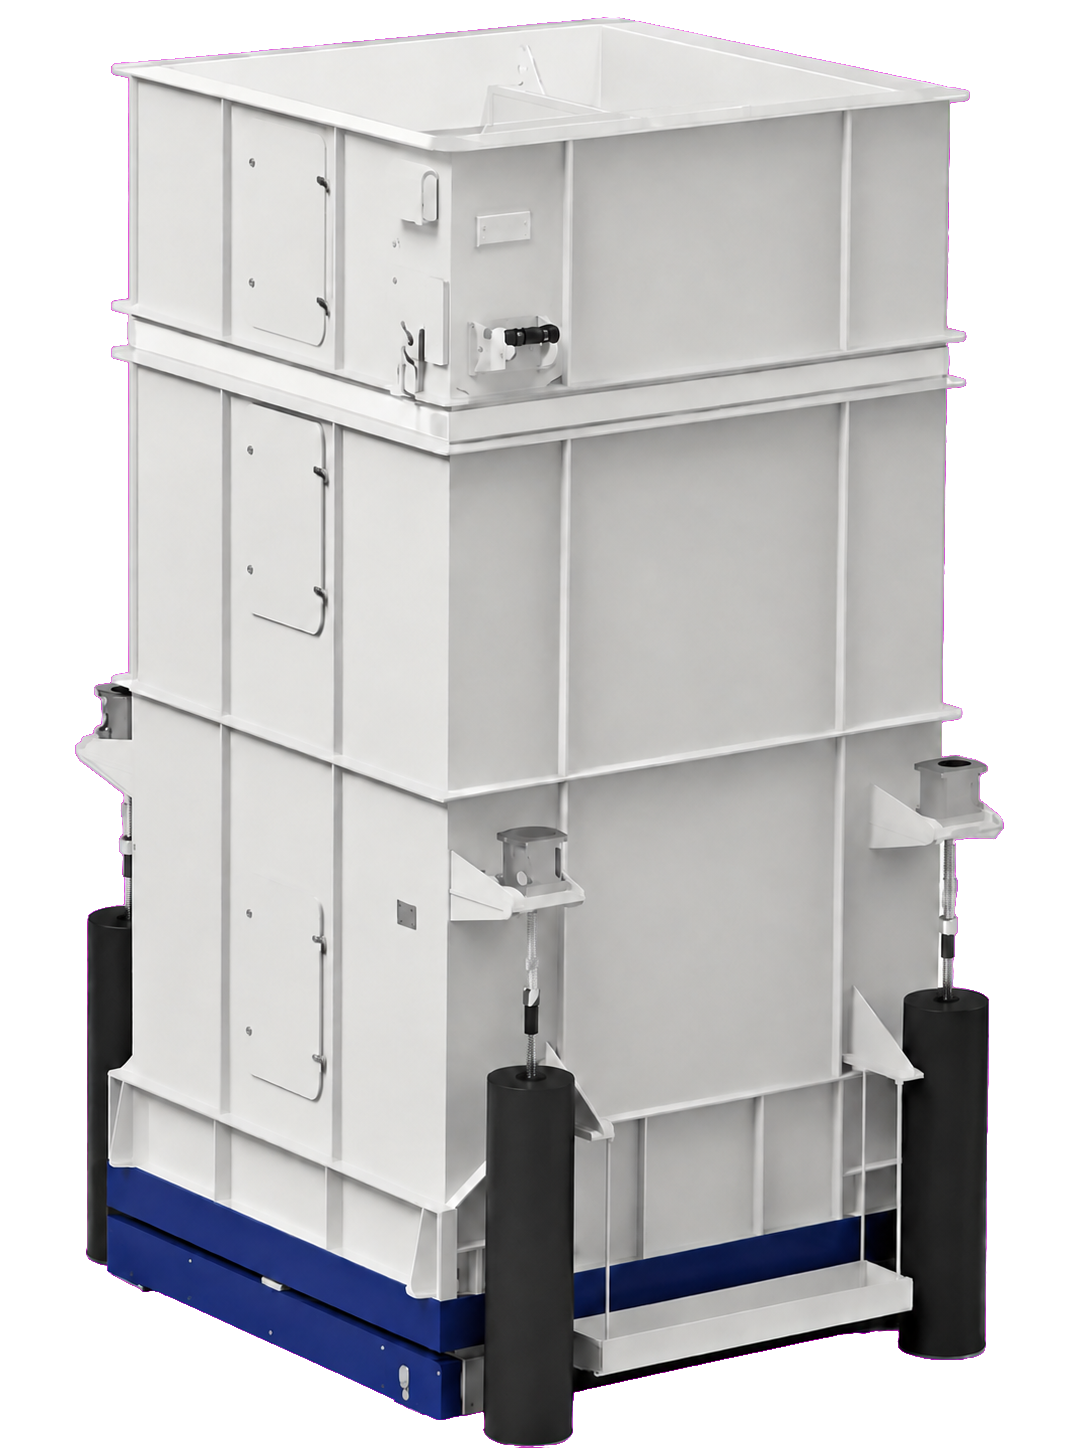


秤台骨架协同焊接
双机器人覆盖秤台骨架两侧焊缝,具体节拍由焊缝长度和工艺参数决定。


面向秤台、钢梁等大型长构件,以移动龙门搭载双焊接机器人,可配置3D视觉识别、路径生成和焊缝跟踪。
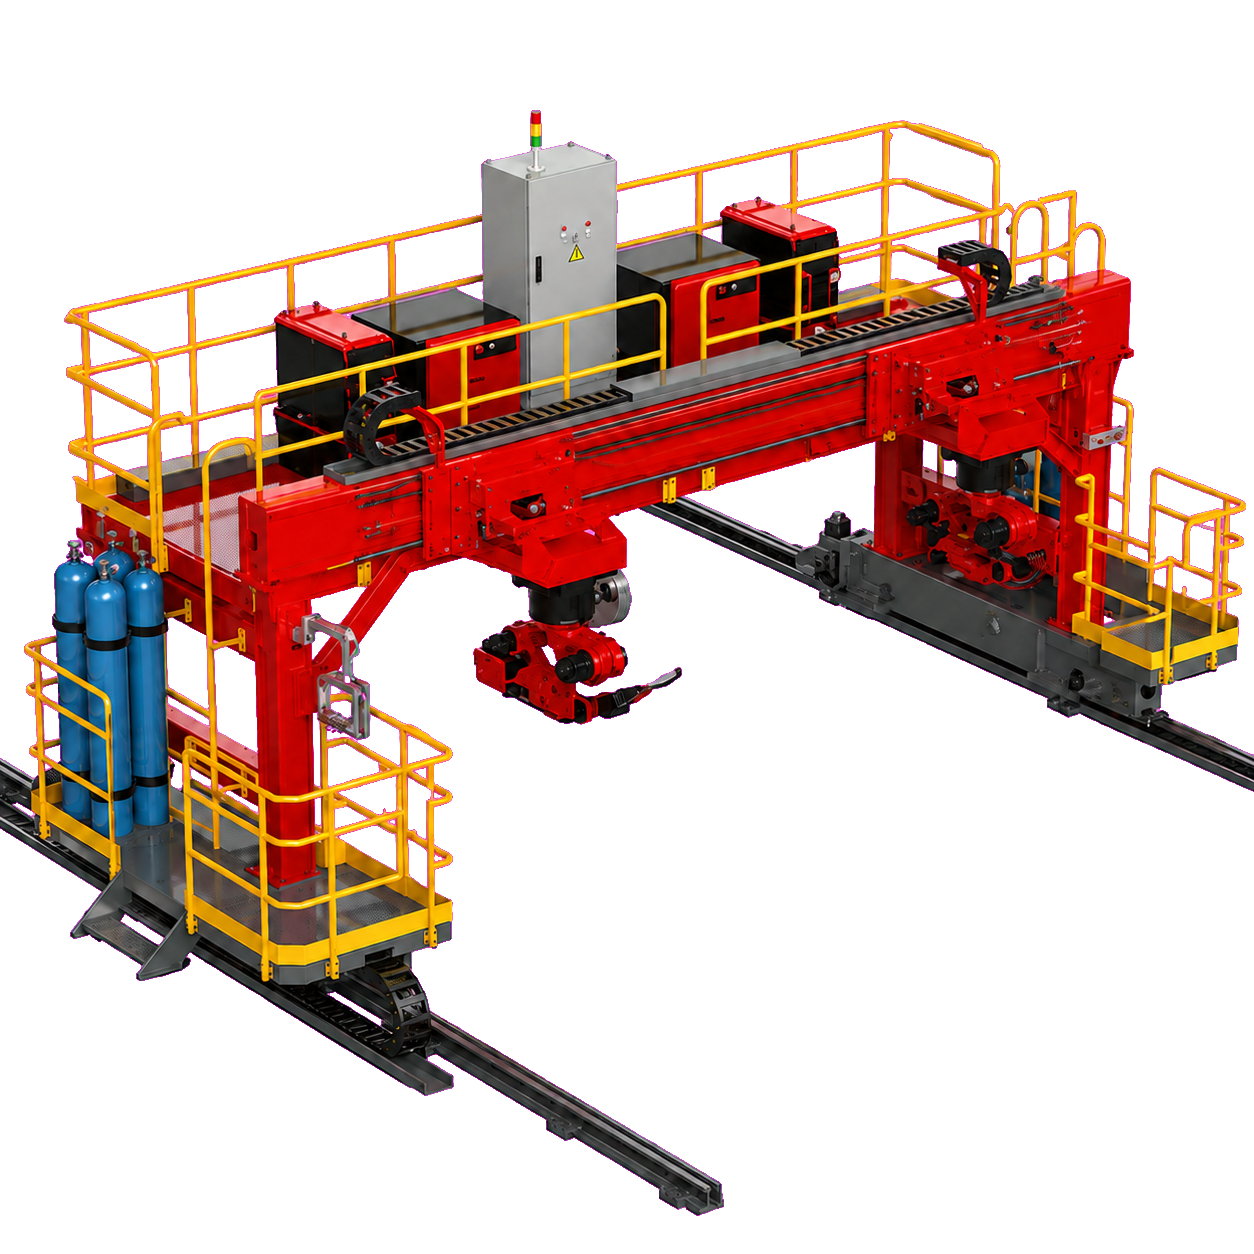
面向大型长构件的项目化自动焊接设备,支持双机器人协同与视觉路径识别配置。
该工作站用于大型、长尺寸钢结构件的自动焊接。门式框架跨越工件并沿轨道纵向移动,两台焊接机器人分别覆盖工件两侧或不同焊接区域。
工件完成组对和定位后,视觉系统按配置采集工件轮廓与焊缝信息,生成或修正焊接路径;机器人随后按既定工艺执行焊接。对于批量稳定工件,也可采用离线编程与人工校核方式。
焊接效率和成形质量取决于工件一致性、坡口与组对质量、焊接工艺评定、夹具刚度、路径覆盖和操作维护。视觉系统可减少定位偏差影响,但不能替代焊接工艺验证与质量检验。
需提供工件图纸、材质与板厚、焊缝形式、最大尺寸和重量、节拍目标、焊接方法、工装条件以及车间安全要求。设备行程、机器人型号和工艺参数以最终方案为准。

工作站跨度、行程、焊接工艺、工装与安全系统均需依据工件和车间条件设计。
| 配置项目 | 方案说明 |
|---|---|
| 适用工件 | 秤台、钢结构梁、桥梁U肋板及大型长形构件 |
| 主体结构 | 移动龙门 + 长行程轨道 |
| 机器人配置 | 双工业焊接机器人 |
| 路径获取 | 离线编程;3D视觉识别可选 |
| 焊缝跟踪 | 激光或视觉跟踪按焊接工艺配置 |
| 安全系统 | 围栏、门锁联锁、急停、烟尘处理按项目配置 |
| 定制内容 | 龙门跨度、轨道行程、工装夹具、焊接电源及控制接口 |
注:该工作站为项目化设备,具体参数需依据工件、焊接方法、工艺评定和现场布局确定,不以通用效率倍数作为验收依据。
适用于秤台骨架、箱形梁及其他需要长焊缝和双侧协同的大型构件。
双机器人覆盖秤台骨架两侧焊缝,具体节拍由焊缝长度和工艺参数决定。

龙门沿轨道覆盖长构件,结合夹具与路径跟踪执行连续焊接。
可与秤台制造、重载输送和工厂自动化项目协同规划。


